家庭服务
货物搬运
工业装配
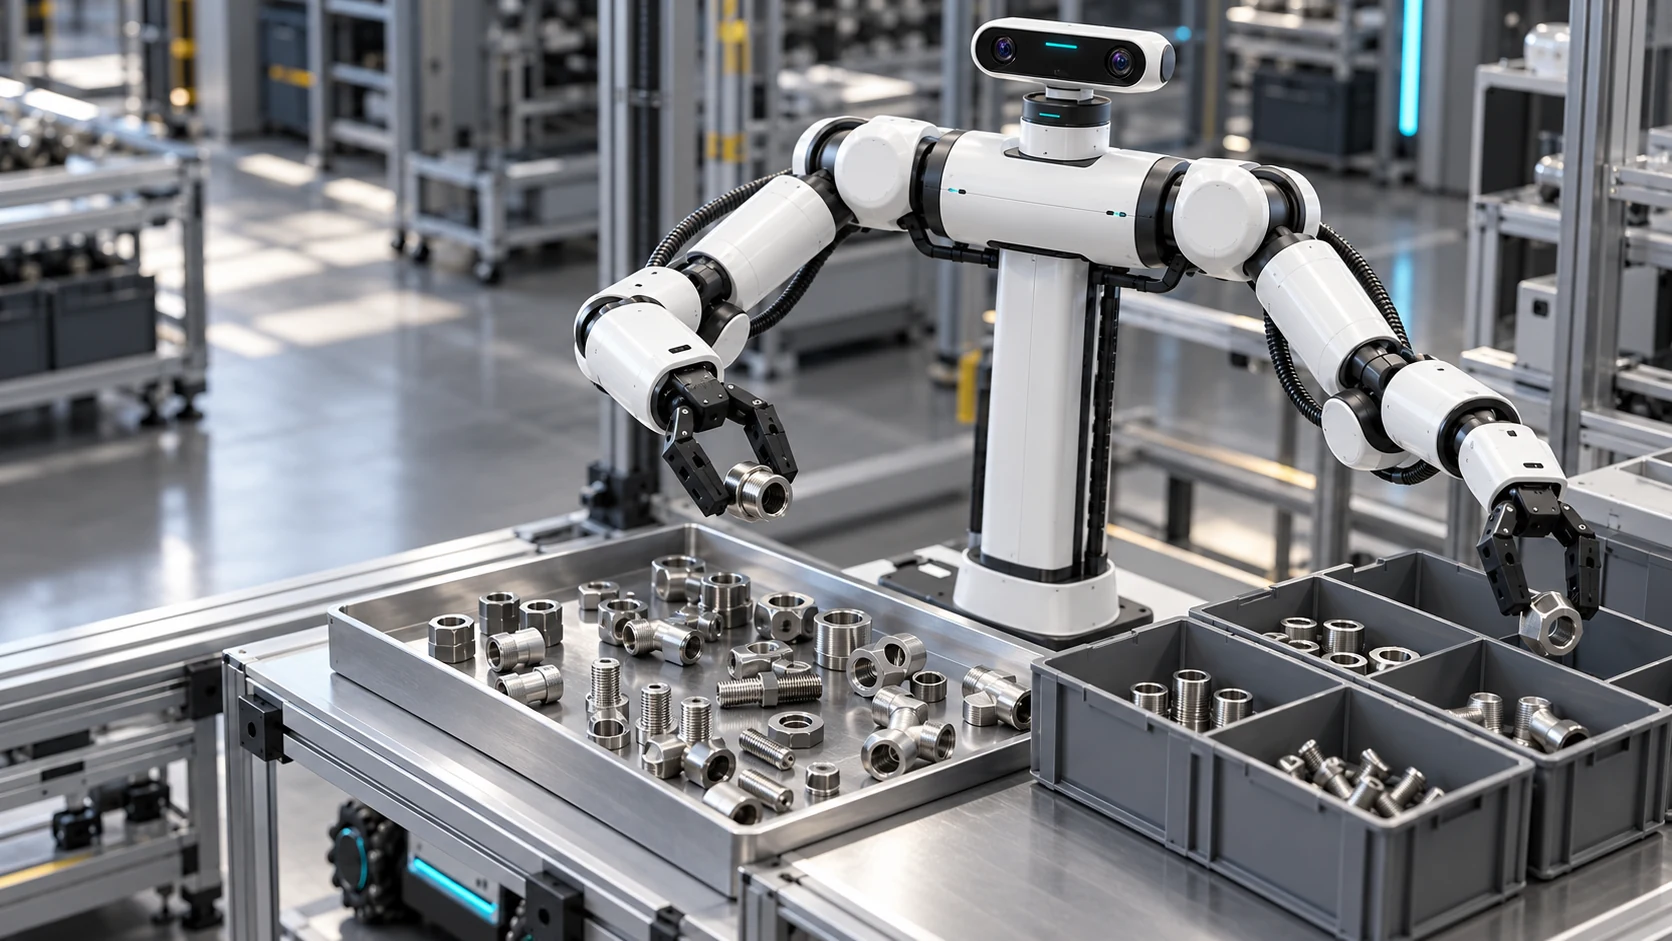
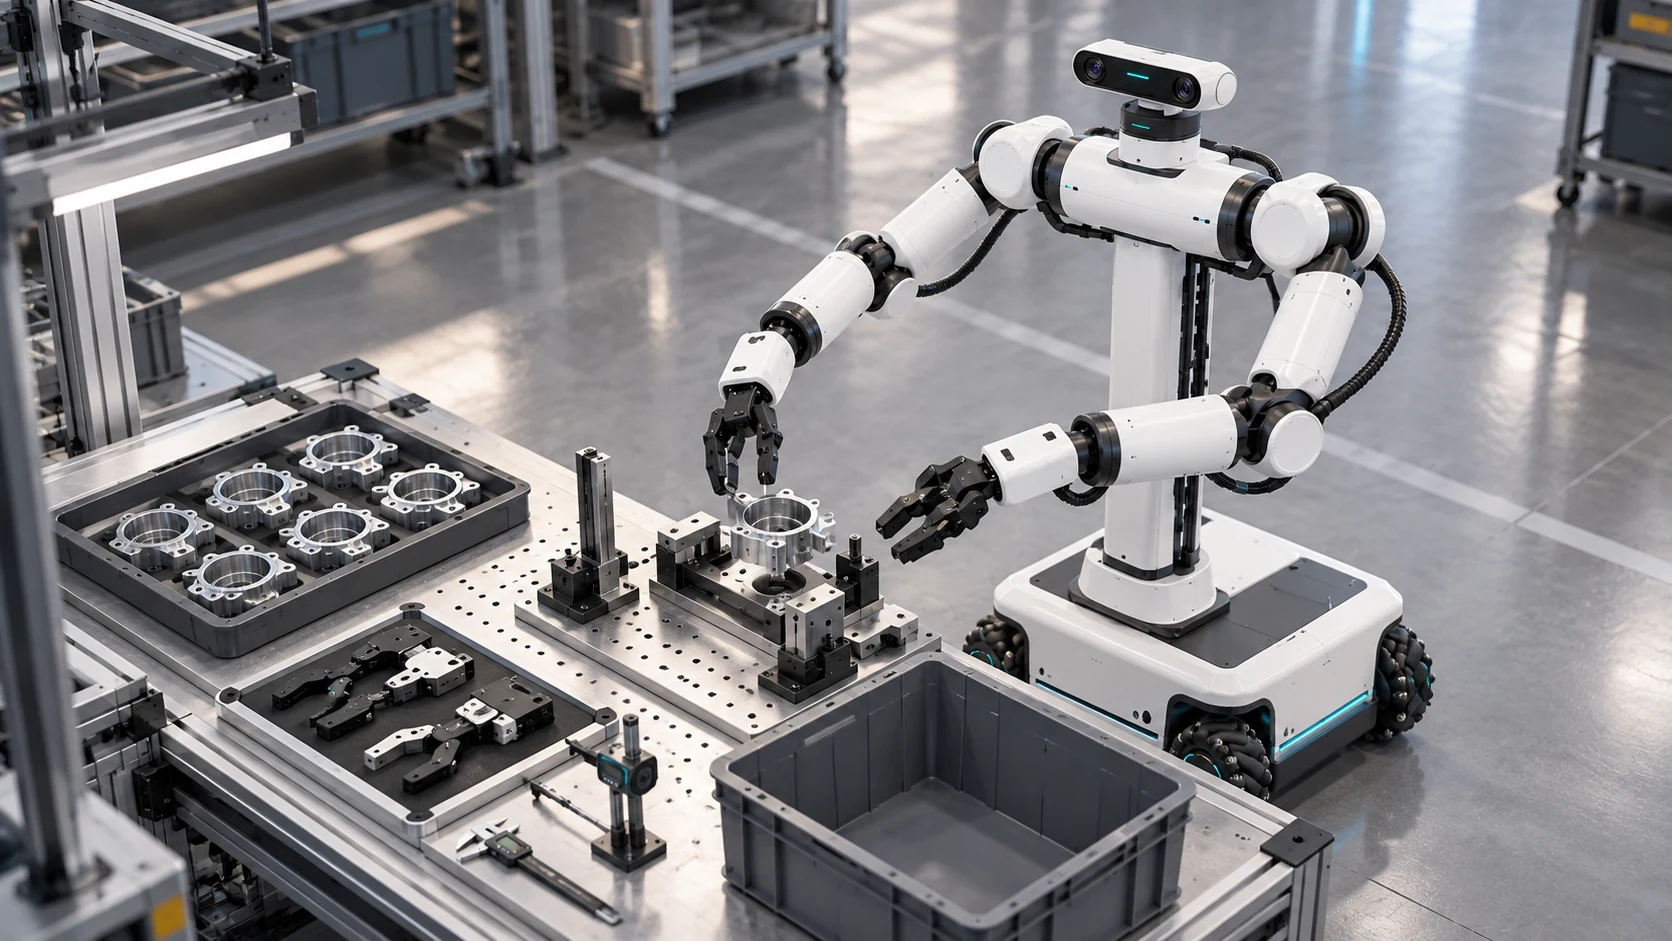
分拣与装箱
面对多样物料,
理解每一次抓取与放置。
识别来料,规划抓取与装箱顺序。
- 典型任务
- 物料分拣、按类别放置、装箱与工位上下料。
- 系统关注
- 物体姿态与可抓取区域、放置约束、异常处理及工位接口。
- 验证维度
- 任务完成情况、抓放稳定性、布局变化适应与节拍要求。
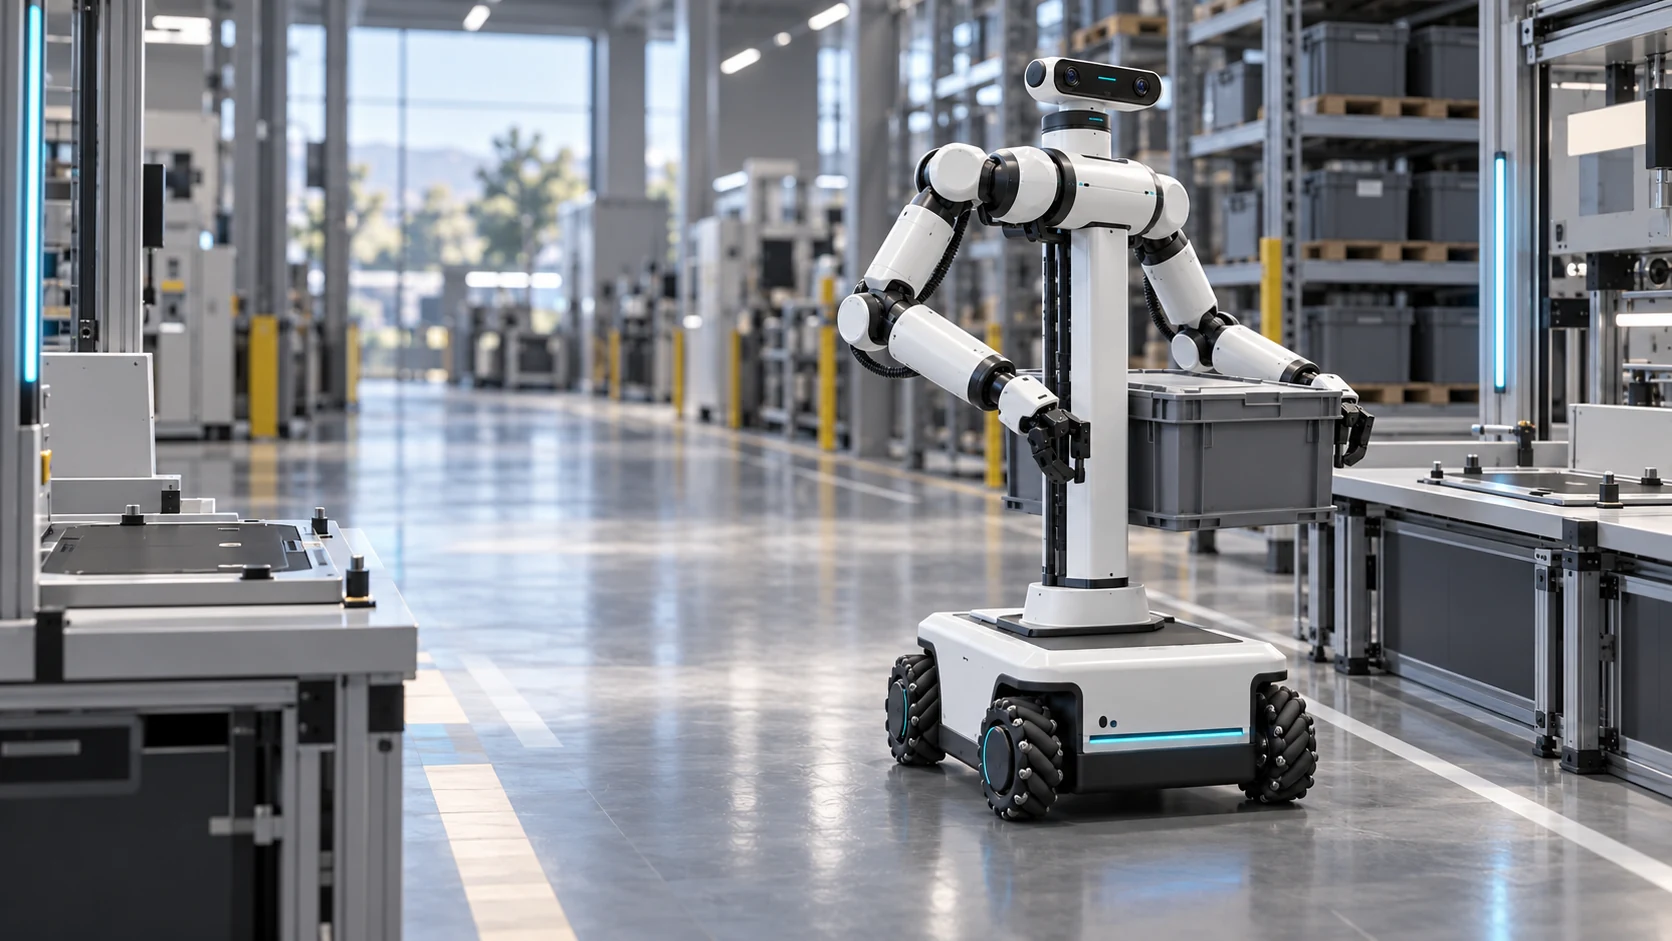
移动与协同
让移动与操作,
衔接为完整的流程。
衔接工位间转运、移动操作与设备协同。
- 典型任务
- 工位间物料转运、料箱取放与跨区域任务衔接。
- 系统关注
- 路径与作业点规划、到位后操作、设备状态与流程通信。
- 验证维度
- 任务衔接、到位条件、环境变化适应及异常恢复。
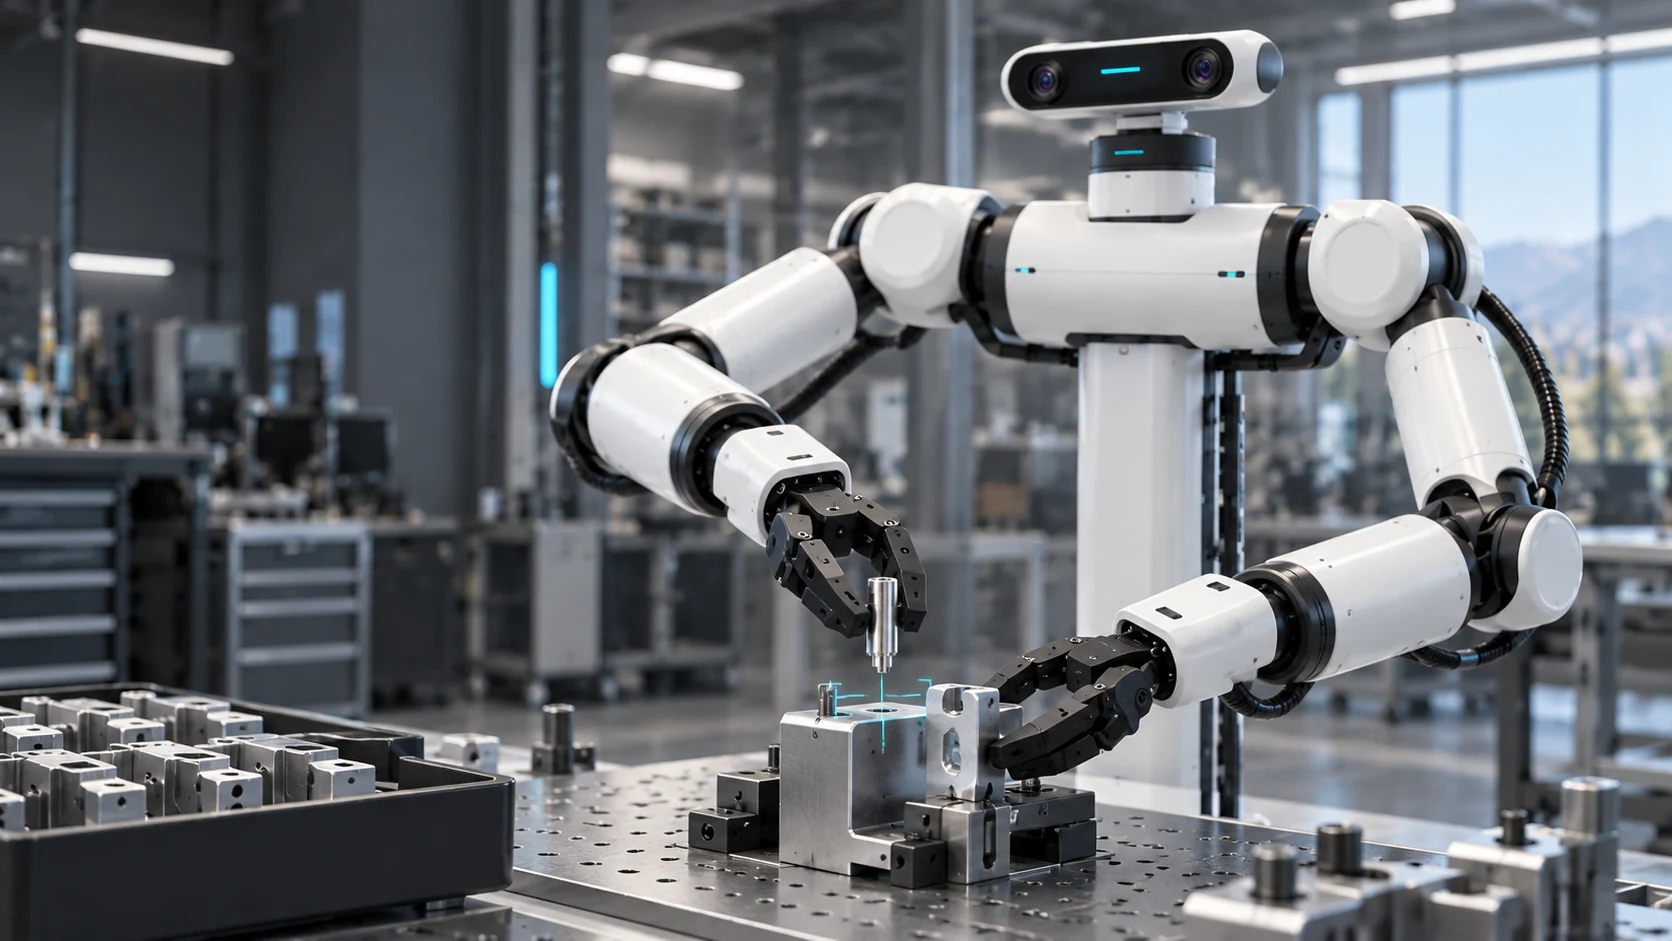
柔性操作
适应物体与任务变化,
拓展操作的可能。
根据物体位置、形状与任务顺序调整动作。
- 典型任务
- 零件取放、桌面整理、顺序操作与组合任务。
- 系统关注
- 物体理解、操作约束、动作规划及失败后的策略调整。
- 验证维度
- 不同布局下的完成情况、动作一致性与任务泛化。
从需求到部署,
把每一步连接起来。
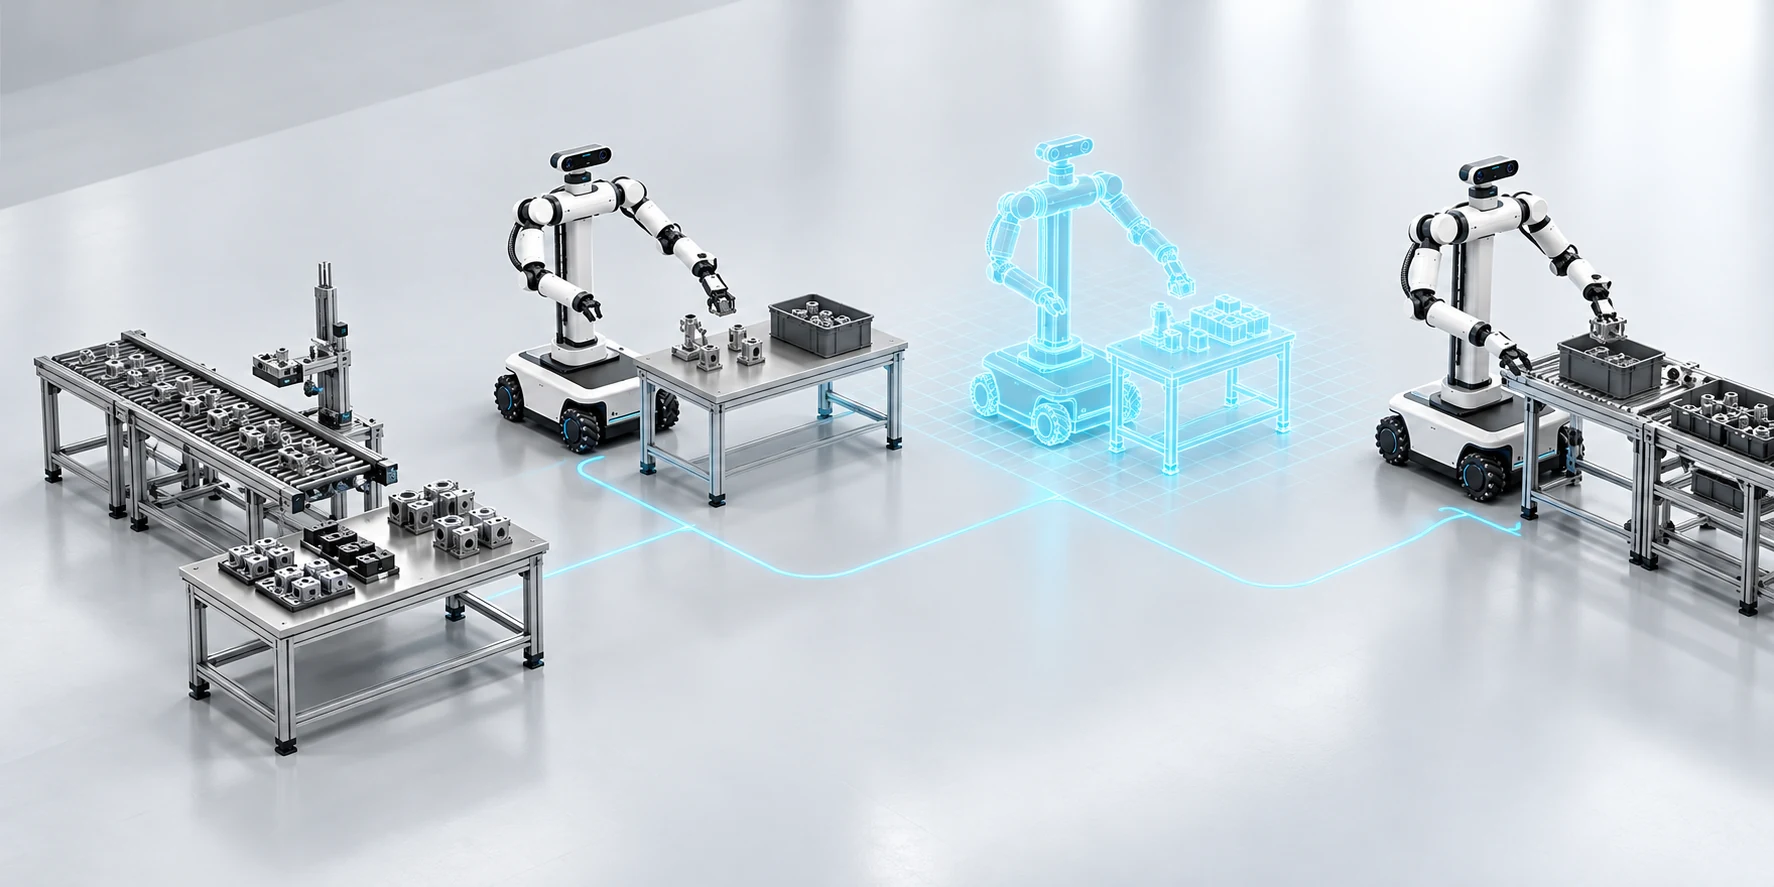
明确任务
梳理物料、设备、节拍与现场约束。
系统适配
确认感知、算法、控制及数据需求。
试点验证
在可控条件下评估关键任务表现。
持续迭代
推进设备对接,跟踪执行反馈。
从你的工位开始。
带上物料、动作和节拍需求。
你的现场,
有哪些任务值得重新思考?
交流任务需求与实施方案。