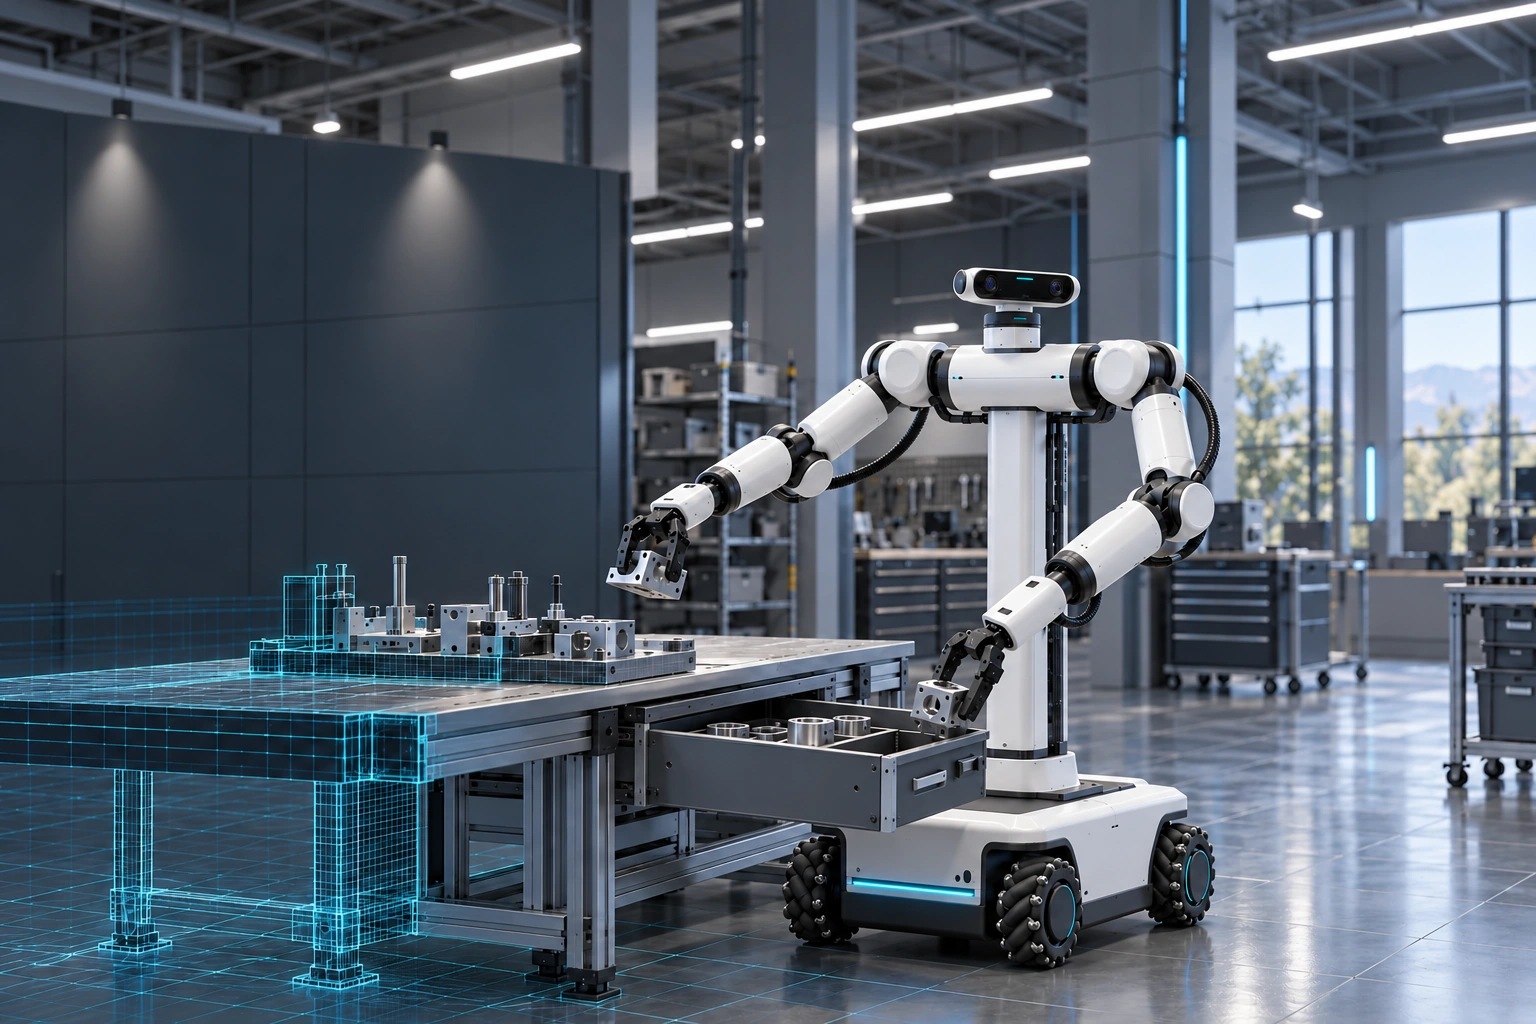
机器人在含线框几何体与抽屉任务的仿真工作台上操作

Isaac Sim 机械臂仿真
Rekep 算法复现

从仿真环境搭建,到机器人操作算法复现。

课程简介

本课程以 NVIDIA Isaac Sim 为仿真平台,系统讲解机械臂仿真场景搭建、物理与视觉仿真配置,并完成 Rekep 等机器人学习算法的复现与调试。适合需要做仿真实验或算法验证的工程师与研究者。

学习方向
仿真实践
返回全部课程
Isaac Sim 机械臂仿真与 Rekep 复现原版课程介绍图
查看完整课程介绍图

课程内容

  1. 01

    Isaac Sim 安装与基础操作

  2. 02

    机械臂与场景建模、URDF 导入

  3. 03

    仿真环境与任务设计

  4. 04

    Rekep 算法原理与代码结构

  5. 05

    复现流程、调试与结果分析

适合人群

机器人、自动化相关方向的学生与工程师;使用 Isaac Sim 做仿真与强化学习的开发者;希望复现 Rekep 或类似工作并做二次开发的团队。

咨询课程

交流任务需求与实施方案。

SelfEvolv

自进化(长沙)科技有限公司

客户经理

主营业务

  • 机器人算法研发
  • 算法培训
  • 机器人硬件代理
selfevolv.com

湖南省长沙市岳麓区中南大学计算机楼

机器人仿真演示