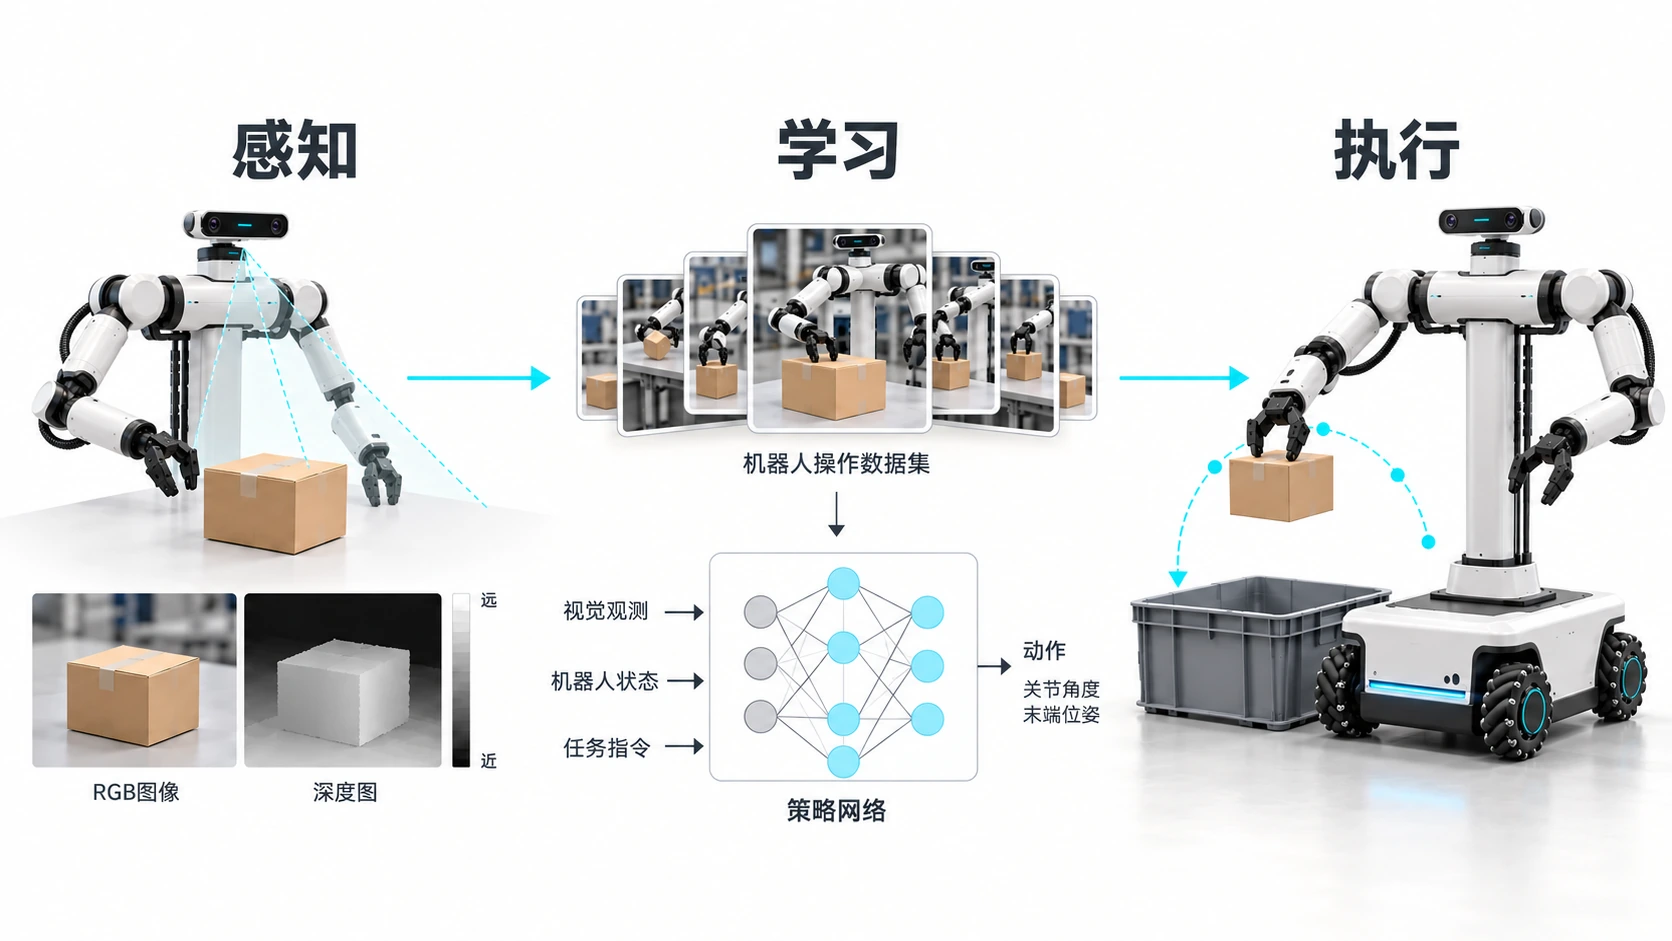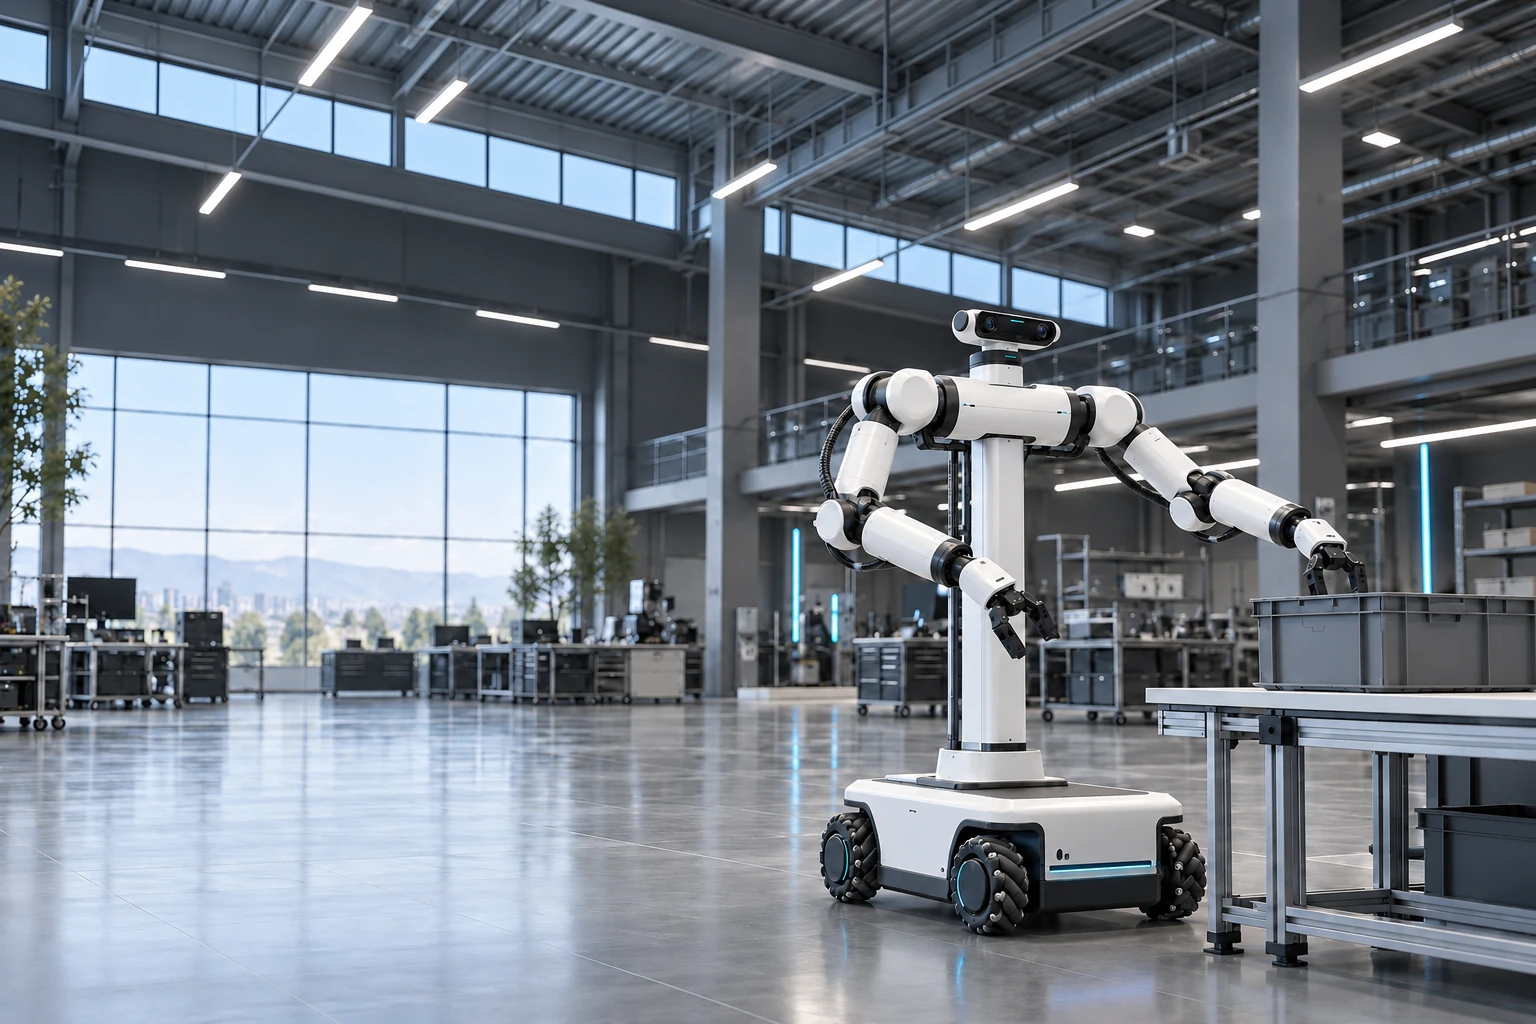
带双轴云台摄像机的双臂移动机器人在工业实验室中作业的概念渲染

面向工业现场的自进化机器人系统

在工作中进化,
在工业中落地。

以任务反馈改进机器人能力。

探索自我进化

执行、反馈、迭代,
让机器人持续进化。

通过任务反馈与验证,适应物料和工位变化。
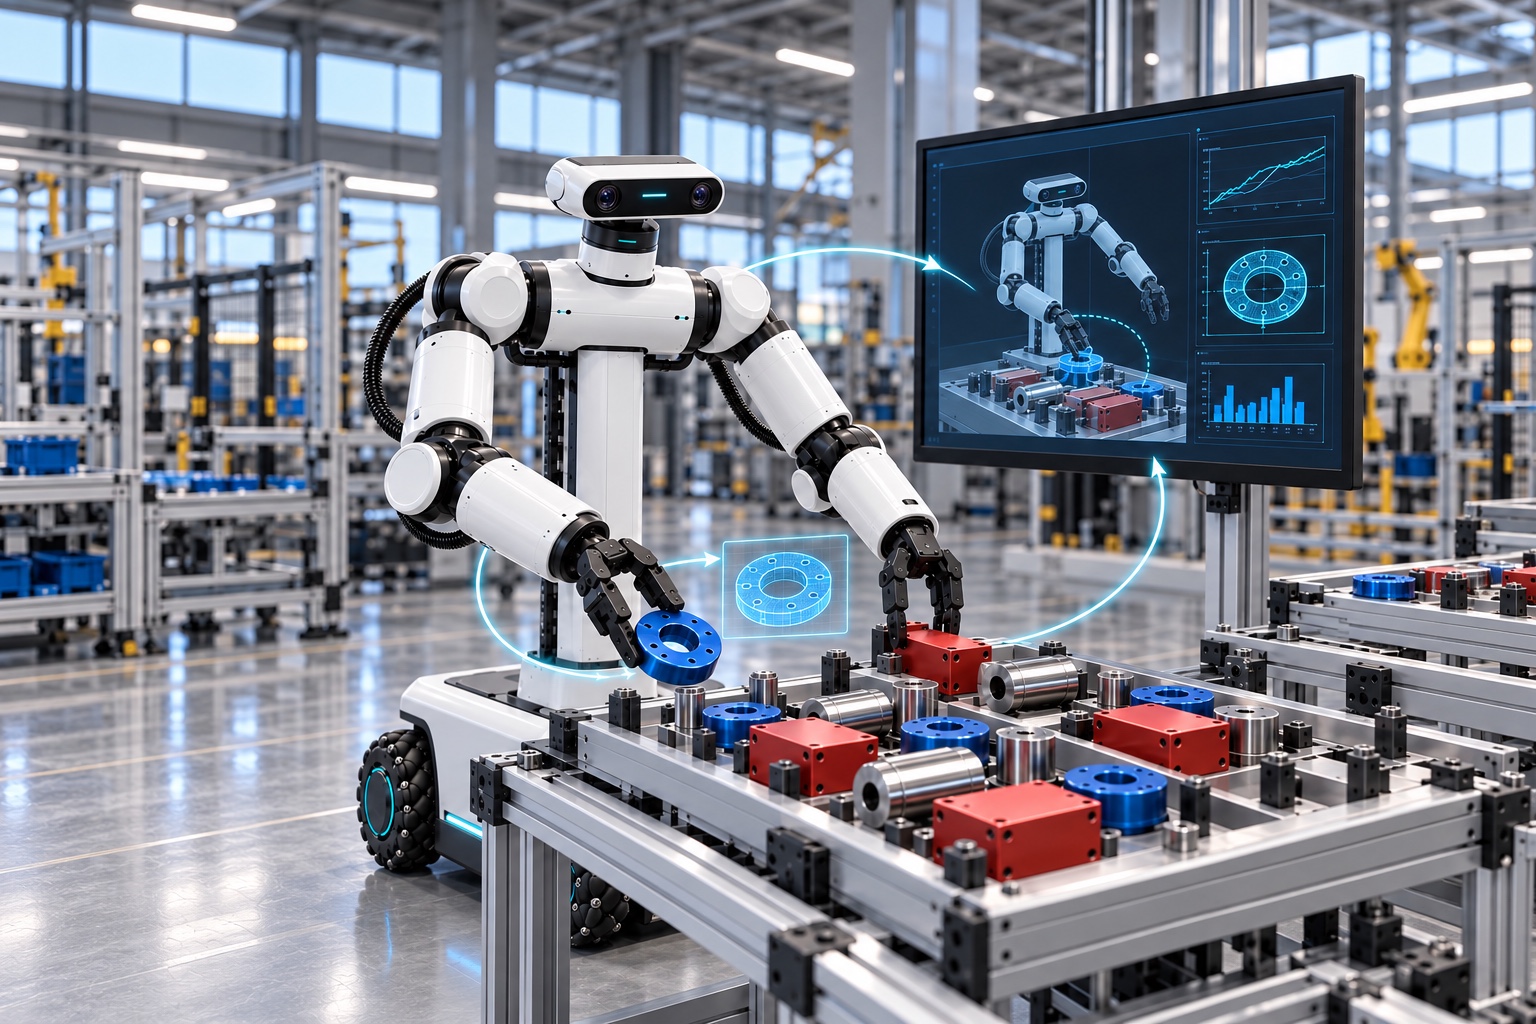
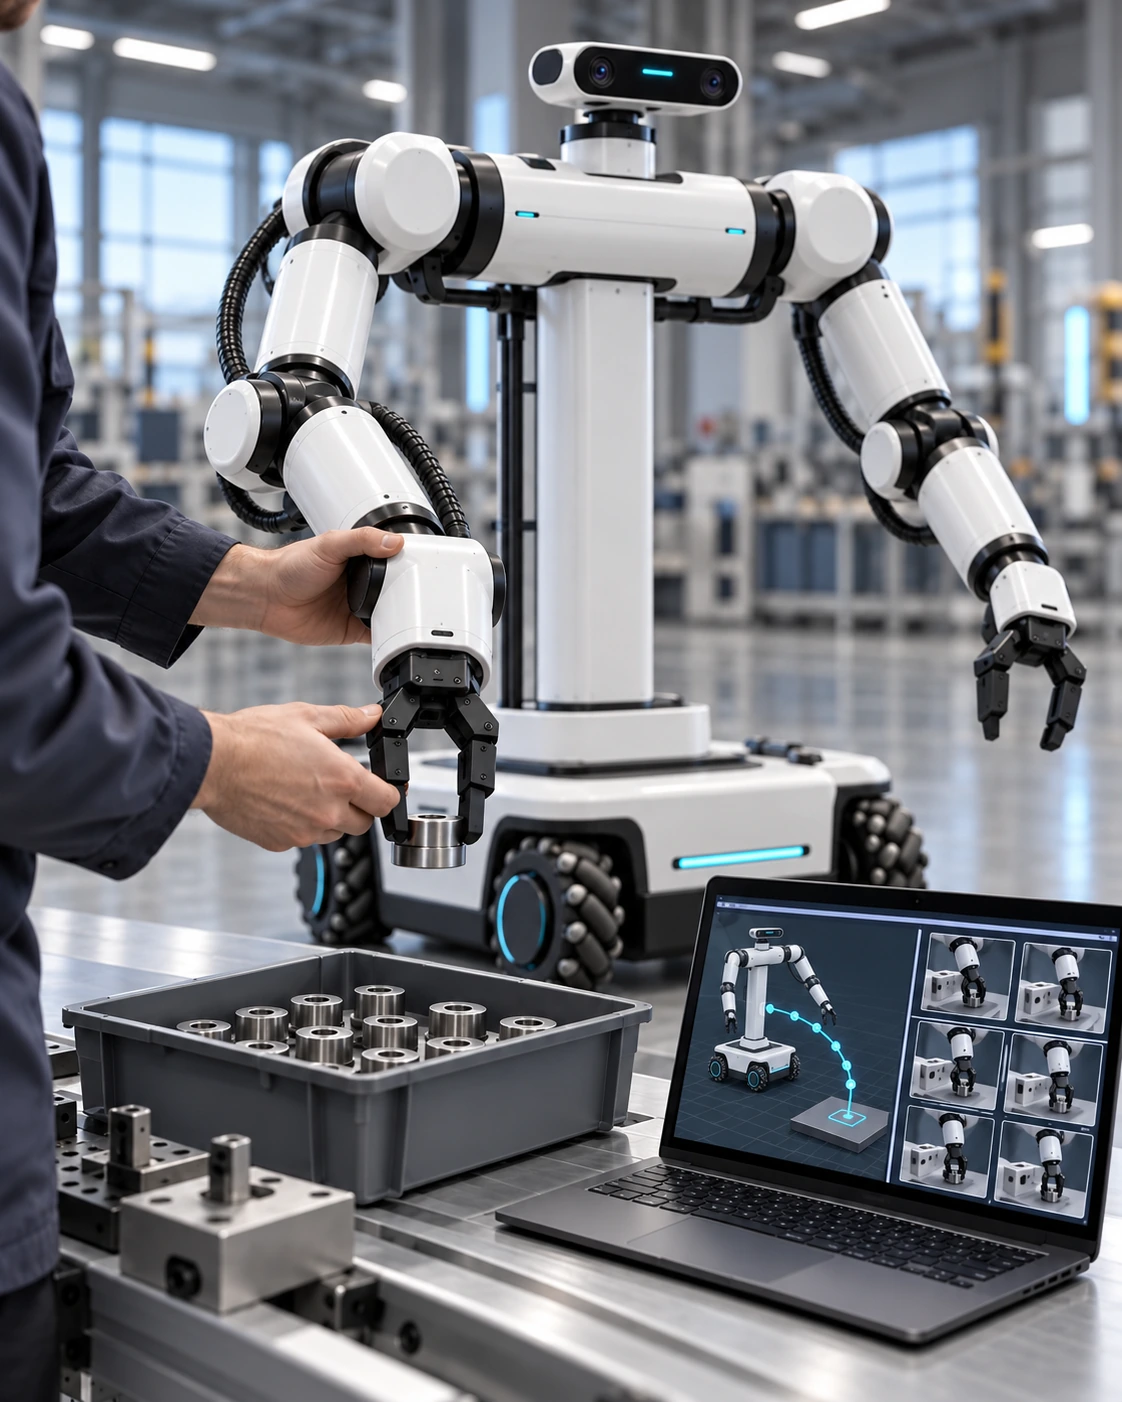
双臂机器人执行零件抓取任务,并通过数字孪生、执行反馈与验证评估持续改进。

任务反馈与能力迭代

用任务反馈优化策略。

仿真验证与评估

对照任务表现,验证改进。

工业场景适配与集成

对接工位设备与生产流程。
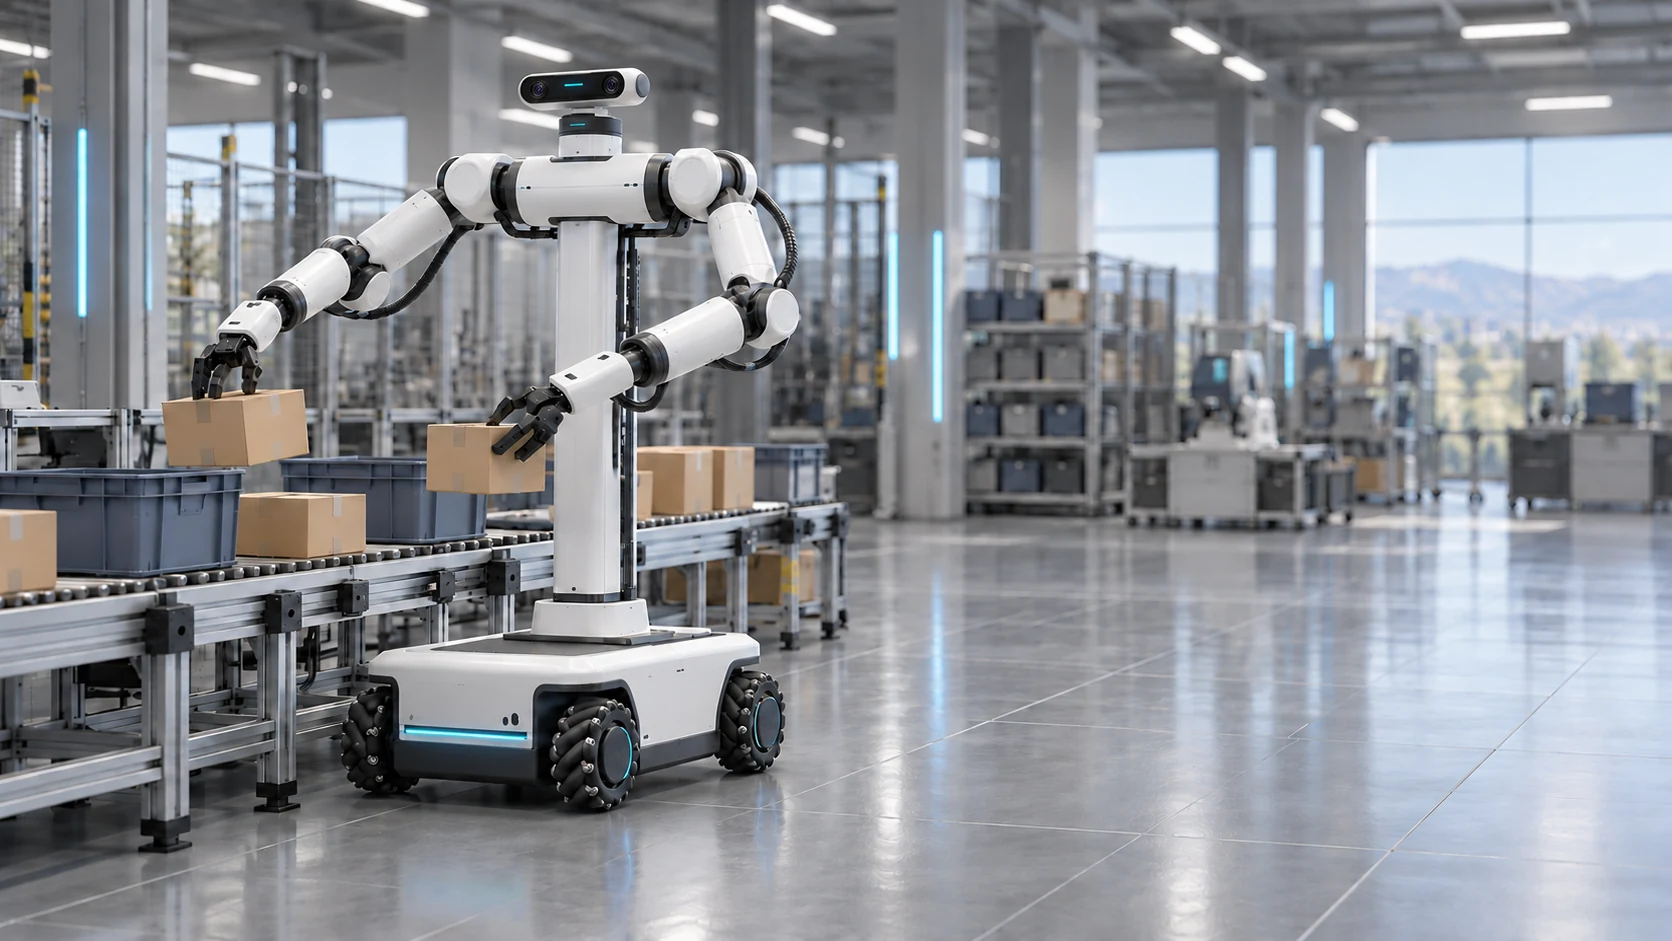
双臂机器人从混合物料传送带分拣零件,并将零件放入纸箱内对应的分隔槽

以工业落地为方向

从一个工位,
走向工业现场。

分拣与装箱

识别、抓取与装箱,验证不同物料和布局下的任务表现。

用任务验证每一轮改进

让每一轮进化,
经得起任务验证。

通过仿真,观察分拣、装箱与精细操作。

装箱 · 分拣 · 精细操作
关于自进化

自我进化,是方法。
工业落地,是方向。

聚焦任务反馈、策略迭代、仿真验证与系统集成。

访问技术博客 ↗认识我们的团队 ↗
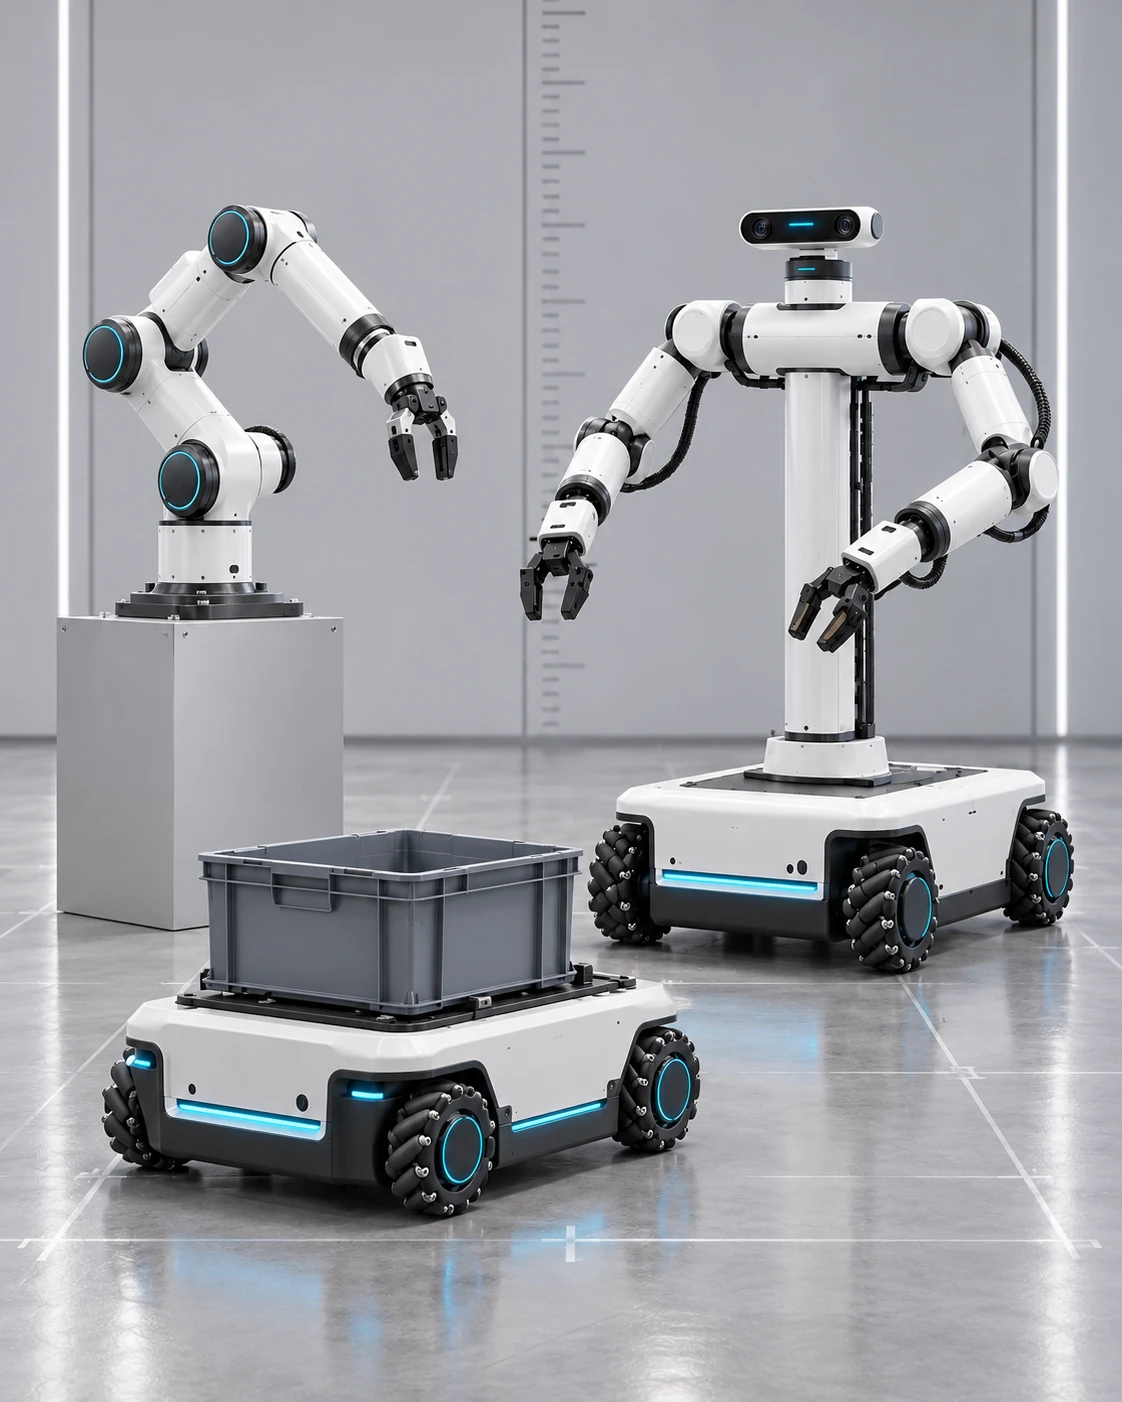
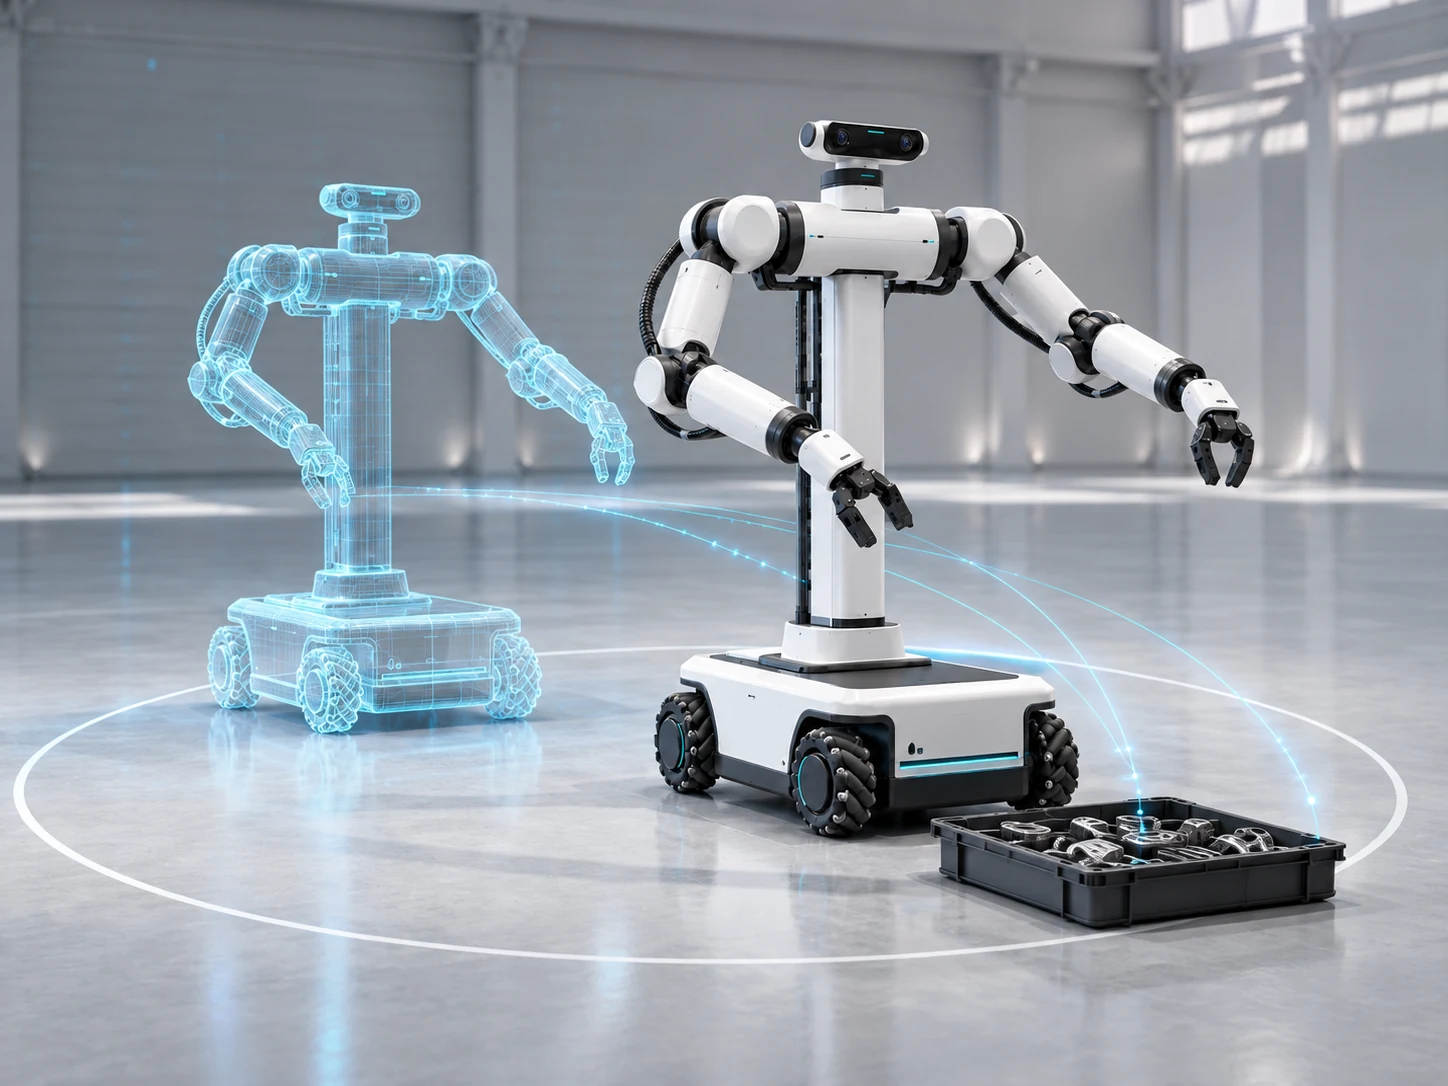
同一机器人与其数字孪生模型协同验证的概念渲染

研究与实践

技术积累,
服务下一次进化。

探索技术资源

从你的工位,
开启下一轮进化。

从一个具体任务开始。

SelfEvolv

自进化(长沙)科技有限公司

客户经理

主营业务

  • 机器人算法研发
  • 算法培训
  • 机器人硬件代理
selfevolv.com

湖南省长沙市岳麓区中南大学计算机楼

机器人仿真演示